
ADAS開発向けデータロガー| LiDAR・カメラ・CAN・Ethernet同時記録 「ViCANlog」「ViCANdo」
特長
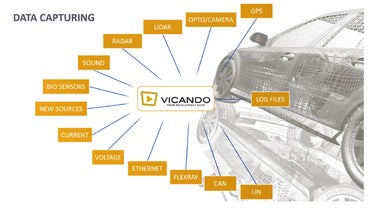
- 記録ソフトウェアを1つに集約してデータ解析を効率化
各種センサー信号/車載ネットワーク信号に独自のタイムスタンプを加えて1つのシステムで同期記録することができます。計測の時間軸が統一されるため、データ解析の効率化に貢献します。 - 記録データの再生に対応/再生中のデータ記録に対応
記録したデータを外部に再生することができます。また、ECUにデータを再生しながらECUの応答を記録することができます。 - 入出力インターフェースのカスタマイズに対応
ソフトウェアが対応していない入出力インターフェースにはカスタマイズ対応させることができます。 例えば、車載カメラMIPI CSI-2のRAWデータの記録と映像の再生に対応させることもできます。 - ARXML/DBCによるデータのデコードに対応
CANやEthernetの生データをARXML/DBCを使用して物理値にデコードすることができます。 - ソフトウェアをインストールするハードウェア(PC)を自由に選定
入出力センサー/インターフェースにあわせて必要なスペックをもつハードウェアを選定することができます。 - LiDARのポイントクラウド表示に対応
各ベンダーのLiDARのUDPのパケットデータを点群に変換して表示することができます。 - クラウドへのデータ転送
記録したデータをWi-Fiなどでクラウドに転送することで、遠隔地から記録データを確認することができます。
仕様
ソフトウェア対応センサー/インターフェース例
100種類以上のセンサー/インターフェースに対応しています。
- Star-Cooperation devices
- Kvaser devices
- Vector devices(ViCANlogのみ対応)
- Vigem devices
- Intrepid devices
- PEAK devices
- DearBorn devices
- Zuragon devices
- Star-Cooperation devices
- Vector devices(ViCANlogのみ対応)
- Vigem devices
- Star-Cooperation devices
- Kvaser devices
- Vector devices(ViCANlogのみ対応)
- Zuragon devices
- Star-Cooperation devices
- Kvaser devices
- Vector devices(ViCANlogのみ対応)
- Vigem devices
- Technica devices
- USB cameras
- FLIR cameras
- AXIS cameras
- Mobileye EyeQ2-EyeQ4 UDP/CAN
- Bosch MP Camera
- Xenomatix devices
- IBEO devices
- Velodyne devices
- Innoviz devices
- Leddartech devices
- Luminar devices
- Livox devices
- Hesai devices
- Valeo devices
- Robosense devices
- Continental devices
- Preco Gen3
- Veoneer MMR
- Veoneer SRR C6
- Veoneer 77 GHz
- Continental ARS 308
- Continental SRR600
- Continental LRR
- Aptiv ESR 2.5
- Aptiv FLR 4
- Aptiv SRR6
- Bosch 77 GHz family
- SmartMicro
- Ipetronik devices
- CSM
- McDaq devices
- Solectrix devices
- AED devices
- Hirain devices
- Septentrio devices
- Oxford devices
- Swiftnav devices
- U-blox devices
- Xsens devices
- NovAtel devices
- USB NMEA 0183 devices
- Built-in PC devices
- USB devices
- Ethernet devices
- Creative sound blaster
- EVO 16-32
- Elmos 524-family
- Valeo 632205
- Valeo CoreECU
- Bosch Gen 6
ハードウェア例

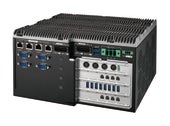
本体(形式名):ECX-3800-PEG
- OS:Linux (Ubuntu)
- CPU:24コア 第14世代 Intel Core i9
- メモリ:32GB
- ストレージ:4TB SSD
- 大きさ: 260mm x 240mm x 142mm
- 重量: 7.5 kg

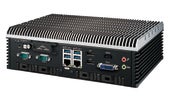
本体(形式名):ECX-3000-2R
- OS:Linux (Ubuntu)
- CPU:24コア 第14世代 Intel Core i9
- メモリ:32GB
- ストレージ:4TB SSD
- 大きさ: 260mm x 175mm x 79mm
- 重量: 3.8 kg
機能
データの記録(Record)
それぞれの入力データにタイムスタンプをつけて記録することができます。一部のデータはZuragon社独自の形式で保存されます。記録中のデータはリアルタイムにソフトウェア上に表示することができます。

データの表示(Replay)
記録したデータをソフトウェア上に表示して確認することができます。

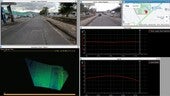
この動画は路面性状計測システム「TN-Twin Tracker」、前方カメラ、後方カメラ、GNSS、ステアリング角と車速(車両CAN)を同期計測した例です。左下の点群データは反射強度をマッピングした路面計測データです。右上のGoogle MAP上に計測時の車両位置を表示しています。右下のグラフはステアリング角と車速です。
データの再生(Playback)
記録したデータを外部に再生することができます。再生中のデータはソフトウェア上に表示することができます。

データの変換
Zuargon社独自のファイル形式を汎用形式に変換することができます。
- .clg(CAN), .cfd(CAN FD) → csv, text, Vector ASCII, Vector BLF
- .etg(Ethernet) → pcap
- .gps(GPS) → csv, NMEA

データのデコード
CANやEthernetの生データをARXML/DBCを使用して物理値にデコードすることができます。

トリガーの設定
CAN信号で計測の開始/終了のトリガーやプリトリガーを設定することができます。

ログマーカーの設定
キーボード入力をログ上にマーカーとして記録することができます。

自動データロギング
PC電源投入後に自動でソフトウェアが起動し、記録を開始できます。
事例紹介
- AD/ADASの研究開発
- システムの不具合検証
- センサーの性能比較
- 台上シミュレーションによるECU開発
FAQ
A. Hesai、Luminar、Velodyne、Livoxなど各種LiDARデータの記録・表示に対応しています。
A. 可能です。CAN、CAN FD、LIN、FlexRay、Ethernetを同一時間軸で記録できます。
A. カメラ、レーダー、LiDAR、GNSSの統合記録やリプレイに対応しています。
データ記録・ロギング
A. はい。LiDAR、カメラ、GNSS、CAN、Ethernetなど複数のセンサーデータを同一時間軸で同期記録できます。
A. 対応可能です。使用するLiDAR機種や通信帯域に応じてシステム構成をご提案します。
A. はい。CANおよびCAN FDの記録に対応しています。
A. はい。100BASE-T1や1000BASE-T1を利用する車載Ethernet通信の記録に対応しています。CAN/CAN FDや各種センサーデータと同期して記録できます
A. 可能です。車載ネットワーク信号とセンサーデータを統合して記録できます。
A. はい。各種GNSS/IMU機器に対応しています。
A. タイムスタンプはViCANlogが各インターフェースからデータを受信した時点で付与されます。
A. 基本的にはViCANlogが受信した時刻を基準として記録します。センサーや通信方式によっては元データに含まれる時刻情報もあわせて保存可能な場合があります。
ADAS・自動運転開発
A. はい。カメラ、LiDAR、レーダー、車両CANデータを統合して記録・解析できるためADAS開発に適しています。
A.はい。センサーフュージョン開発や認識アルゴリズム評価に使用できる統合ロギング環境を提供します
A. はい。LiDAR・レーダー・カメラ・車両信号を時間同期して取得できます。
A.はい。実車から収集したマルチセンサーデータを学習用データセットとして活用できます。
Replay・再現試験
A. はい。記録済みデータの再生(Replay)に対応しています。
A. 記録したデータをECUへ再入力(Replay)することは可能です。ただし、再生機能は記録済みデータを出力する方式であり、ECUからのリクエストや状態変化に応じて動的に応答することはできません。インタラクティブなシミュレーションやECUとの双方向通信を前提としたHILシステムとは異なります。
A. はい。記録した走行データを繰り返し再生することで同一条件での評価が可能です。
A. 記録・再生データを活用したオープンループ評価に利用できます。ただし、再生機能はECUからのリクエストには応答できないため、クローズドループ型のHILシミュレータとしては動作しません。用途に応じた構成についてはお問い合わせください。
LiDAR関連
A.Luminar、Velodyne、Innoviz、Hesai、Livox、Robosenseなど多くのLiDARに対応しています
A. はい。LiDARのUDPパケットデータからPoint Cloud表示が可能です。
A. 取得データの可視化および解析に利用できます。
カメラ関連
A. 対応可能です。対応ボードを利用することで接続できます。
A. はい。Mobileye EyeQシリーズのデータ取得に対応しています。
A. カスタマイズにより対応可能です。
CAN・Ethernet解析
A. はい。DBCを利用した物理値変換に対応しています。
A. はい。ARXMLを利用したデコードに対応しています。
A.はい。Ethernetデータの記録および解析に対応しています。
システム構成
A.接続センサー数やデータ量によって最適な構成が異なります。用途に応じて提案可能です。
A. はい。ViCANlogおよびViCANdoはソフトウェア製品として利用できます。
A. 接続インターフェースによっては可能です。既存環境との連携についてご相談ください。
導入検討者向け
A. デモ対応の可否についてはお問い合わせください。
A. 評価環境の提供についてはお問い合わせください。
A. ソフトウェアのカスタマイズにより独自インターフェースへの対応が可能です。
A.ADAS、自動運転、車両開発、先進運転支援システム評価などの分野で活用されています